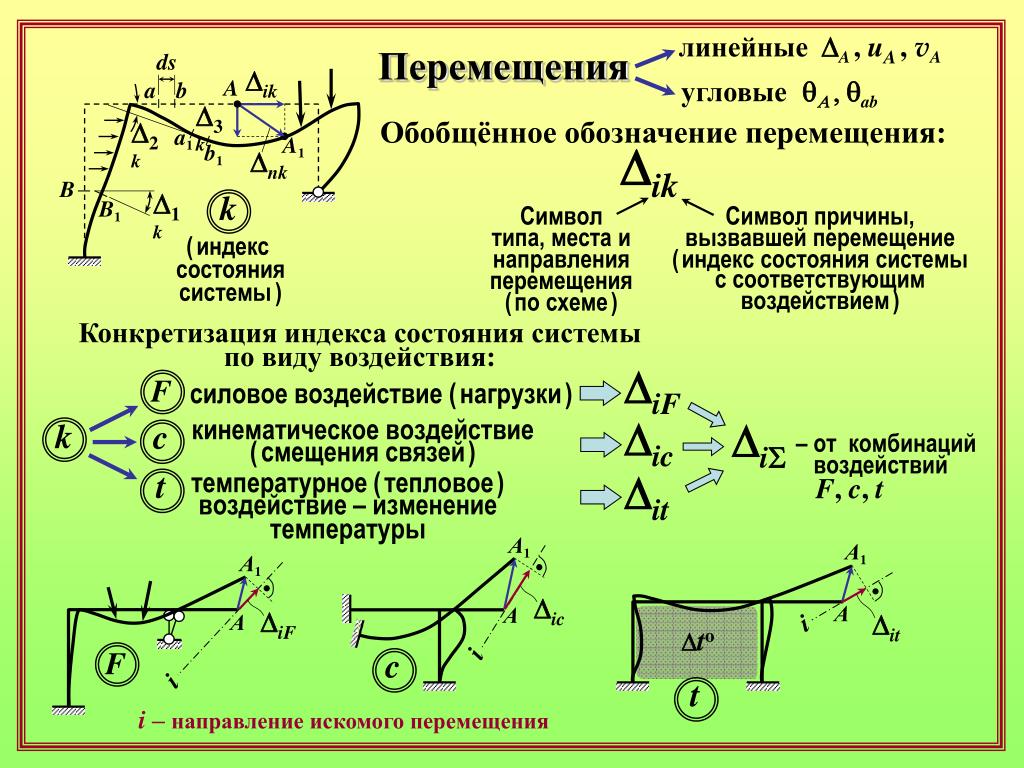
линейные DA , uA , vA Перемещения ds Dik A qA , qab угловые a b D3k Обобщённое обозначение перемещения: D2k a1 A1 b1 Dik Dnk B D1k k B1 Символ типа, места и направления перемещения (по схеме) Символ причины, вызвавшей перемещение (индекс состояния системы с соответствующим воздействием) (индекс состояния системы) Конкретизация индекса состояния системы по виду воздействия: DiF силовое воздействие (нагрузки) F кинематическое воздействие (смещения связей) Dic DiS k c – от комбинаций воздействий F, c, t температурное (тепловое) воздействие – изменение температуры t Dit А1 А1 А1 Dic А А DiF Dit i А Dto i F c i t i – направление искомого перемещения
Единичные перемещения Перемещения (линейные, угловые), возникающие от равных единицемеханических воздействий (силовыхили кинематических), называются единичными перемещениями. Fk=1 Обозначение единичных перемещений: От единичного силового воздействия От единичного кинематического воздействия А1 А i k Символ типа, места и направления перемещения (по схеме) Символ причины, вызвавшей перемещение (индекс состояния системы с соответствующим единичным воздействием) (индекссостояния системы) i – направление искомого перемещения Групповое перемещение Пример:относительное (взаимное) линейное перемещение точекА и Впо направлению линииАВ. А1 А k i А А1 (индекс состояния системы) B B1 B B1 i F uB,k=1
МЕТОД МАКСВЕЛЛА – МОРА ОПРЕДЕЛЕНИЯ ПЕРЕМЕЩЕНИЙ ДЕФОРМИРУЕМЫХ СИСТЕМ (метод вспомогательных единичных нагрузок) Типовые случаи вспомогательных единичных состояний а) при определении одиночных перемещений Линейное перемещение точки(A) Угол поворота сечения(1) или узла Fi =1 DiS=? F А А 1 1 1’ DiS=? q A1 Mi =1 F Dto F i S i S i i б) при определении групповых перемещений Относительное (взаимное) линейное перемещение точек(Aи В) Относительный (взаимный) угол поворота сечений(1и 2) q 1 2 1 2 А А Fi =1 А1 Fi =1 Mi =1 2’ B B 1’ B1 i i DiF=? i i F F
МЕТОД МАКСВЕЛЛА – МОРА ОПРЕДЕЛЕНИЯ ПЕРЕМЕЩЕНИЙ ДЕФОРМИРУЕМЫХ СИСТЕМ (метод вспомогательных единичных нагрузок) Базовая формула ММ–М в общем случае деформируемой системы Действительное состояние системы Вспомогательное (фиктивное) единичное состояние q F t c F S i Fi =1 DiS=? Dto A A A1 D( j) R(j),i i i Состояние «i» – равновесное, его внутренние и внешние силы удовлетворяют принципу Лагранжа: Из уравнения возможных работ, с учётом того, что Fj= 1: Wext,iS+Wint,iS=0, Wext,ik+Wint,ik=0, i – символ состояния, внешние и внутренние силы которого совершают возможную работу; k – индекс виртуальных перемещений. При одновременных смещениях связей D(1) , D(2) ,…, D(j) ,…, D(r): S – индекс виртуальных перемещений. В случае линейно деформируемой системы (ЛДС) перемещения действительного состояния могут быть приняты в качестве виртуальных, т.е. k=S базовая формула ММ–М
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Dkk Fi Fk A A B B1 A1 Dik i i k Dkk – собственное перемещение Возможные работы внешних и внутренних сил i–го состояния на перемещениях k–го состояния: Wext,ik= –Wint,ik Dik – побочное перемещение Действительная работа внешних сил k–го состояния: Fk Fi Fk Fi Dik=inv(Fi) Fk(z) Dkk 0 Dik 0 Dkk z Dik dz 0 < h < 1 Wext,ik= –Wint,ik = Fi* Dik
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Dkk Fi Fk A B A B1 A1 Dik i i k Dkk – собственное перемещение Возможные работы внешних и внутренних сил i–го состояния на перемещениях k–го состояния: Wext,ik= –Wint,ik Dik – побочное перемещение Действительная работа внешних сил k–го состояния: Fk Fk Fi Для ЛДС Fk Fk Fi Fk(z) Dik=inv(Fi) Fk(z) Dkk Dkk 0 0 Dik 0 Dkk Dkk z z Dik dz dz h=1/2 Wext,ik= –Wint,ik = Fi* Dik U–ПЭУД
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Dkk Fi Fk A B A B1 A1 Dik i i k Возможные работы внешних и внутренних сил i–го состояния на перемещениях k–го состояния: Действительная работа внешних и внутренних сил k–го состояния, потенциальная энергия упругой деформации (ПЭУД) ЛДС: Wext,ik= –Wint,ik = Fi* Dik Выражения возможных и действительных работ внешних и внутренних сил и ПЭУД через внешние силовые факторы и перемещения (через обобщённые нагрузки и обобщённые перемещения). Теорема Клапейрона
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ sy,i txy,i Dkk tyz,i sx,i Fi Fk txz,i dy dz dx sz,i ex,k ey,k ez,k gxy,k gyz,k gzx,k A B A B1 A1 Dik i i k Выражения возможных и действительных работ внешних и внутренних сил и ПЭУД через внутренние силовые факторы (напряжения) и деформации
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Выражения возможных работ внешних и внутренних сил через внутренние силовые факторы в стержневых системахспрямолинейными элементами и стержнями малой кривизны Действительное состояние – силовое Вспомогательное единичное состояние F ds Fi =1 q ds i В В i В1 DiF Wint,iF = ? DiF i F y Mi +dMi Qi ds z Ni Ni QF ds MF +… Mi (Mz,i ) Qi (Qy,i ) NF NF +… MF QF QF +… NF +… MF +… NF MF QF +…
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Выражения возможных работ внешних и внутренних сил через внутренние силовые факторы в стержневых системахспрямолинейными элементами и стержнями малой кривизны Действительное состояние – силовое Вспомогательное единичное состояние F ds Fi =1 q ds i В В i В1 DiF Wint,iF = ? DiF i F dqF MF y Mi +dMi Qi ds MF ~0 Изгиб dqF z Ni Ni QF ds ds MF Mi (Mz,i ) Qi (Qy,i ) NF NF Растяжение (сжатие) NF Дляi-го равновесного состояния элемента ds линейно деформируемой системы: NF MF QF QF DdsF dvF DdsF dWint,iF=–dWext,iF= =–(dWM,iF+dWN,iF+dWQ,iF) Сдвиг dvF g0,F QF
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Выражения возможных работ внешних и внутренних сил через внутренние силовые факторы в стержневых системахспрямолинейными элементами и стержнями малой кривизны Действительное состояние – силовое Вспомогательное единичное состояние F ds Fi =1 q ds i В В i В1 DiF Wint,iF = ? DiF i F dqF MF y Mi +dMi Qi ds MF ~0 Изгиб z Ni Ni ds Mi (Mz,i ) Qi (Qy,i ) NF Растяжение (сжатие) Дляi-го равновесного состояния элемента ds линейно деформируемой системы: NF QF DdsF dWint,iF=–dWext,iF= =–(dWM,iF+dWN,iF+dWQ,iF) Сдвиг dvF g0,F QF
ВОЗМОЖНАЯ И ДЕЙСТВИТЕЛЬНАЯ РАБОТА ВНЕШНИХ И ВНУТРЕННИХ СИЛ. ПОТЕНЦИАЛЬНАЯ ЭНЕРГИЯ ДЕФОРМАЦИИ Выражения возможных работ внешних и внутренних сил через внутренние силовые факторы в стержневых системахспрямолинейными элементами и стержнями малой кривизны j Вспомогательное единичное состояние Действительное состояние – силовое F dsj ds Fi =1 q ds i В В i В1 DiF Wint,iF = ? DiF i F Элемент ds j–му элементу/участку ( ) системы, имеющей mэлементов/участков, тогда для всей системы: Обобщение на случай пространственного сложного сопротивления стержня:
ВЫРАЖЕНИЕ ПЕРЕМЕЩЕНИЯ ОТ СИЛОВЫХ ВОЗДЕЙСТВИЙ ПО МЕТОДУ МАКСВЕЛЛА – МОРА По базовой формуле ММ–М: DiF=–Wint,iF lj j Вспомогательное единичное состояние Действительное состояние – силовое F dsj ds Fi =1 q ds i В В i В1 DiF Wint,iF = ? DiF i F
ВЫРАЖЕНИЕ ПЕРЕМЕЩЕНИЯ ОТ СИЛОВЫХ ВОЗДЕЙСТВИЙ ПО МЕТОДУ МАКСВЕЛЛА – МОРА По базовой формуле ММ–М: DiF=–Wint,iF lj j Вспомогательное единичное состояние Действительное состояние – силовое F dsj ds Fi =1 q ds i В В i В1 DiF i F Вариант записи формулы Максвелла – Мора для перемещения от силовых воздействий: Изгиб Изгиб Кручение Сдвиг Сдвиг Растяжение/сжатие Учёт деформируемых (нежёстких)упругоподатливых связей в системе: Rj Rj Закон Гука для упругих связей: Rj = cj * Dj u–суммарное число внешних и внутренних упругих связей cq cq cD Жёсткости линейных и угловых упругих связей
ВЫРАЖЕНИЕ ПЕРЕМЕЩЕНИЯ ОТ СИЛОВЫХ ВОЗДЕЙСТВИЙ ПО МЕТОДУ МАКСВЕЛЛА – МОРА По базовой формуле ММ–М: DiF=–Wint,iF lj j Вспомогательное единичное состояние Действительное состояние – силовое F dsj ds Fi =1 q ds i В В i В1 DiF i F Краткая запись формулы Максвелла – Мора для перемещения от силовых воздействий: Mz,… My,… Mt,… N… Qy,… Qz,… EIz EIy GIt EA GA/kty GA/ktz CS– обобщённое обозначение жёсткости сечения при деформации, соответству- ющей силовому фактору S: S…– обобщённое обозначение внутреннегосилового фактора: S… CS
ВЫРАЖЕНИЕ ПЕРЕМЕЩЕНИЯ ОТ СИЛОВЫХ ВОЗДЕЙСТВИЙ ПО МЕТОДУ МАКСВЕЛЛА – МОРА Приложение К вопросу об учёте деформации сдвига при определении перемещений 1. Формула для коэффициентаkt Формула выводится путем сопоставления выражений возможных работ по двум расчётным моделям элемента ds: а) с фактическими касательными напряжениями ti(y) в концевых сечениях элементаdsво вспо- могательномi-ом единичном состоянии и фак- тическими деформациями сдвигаgF(y) в дейст- вительном состоянии:ё б) с обобщённымисилами (поперечными силами Qi)в концевых сечениях эле- ментаdsвi-омединичном состоянии и соответствующимиобобщёнными перемещениями (абсолютнымсдвигом dvF) в действительном состоянии: b(y) ds ds y Qi y i i z h Qi tF (y) QF F F По закону Гука при сдвиге dy dvF = g0,F * ds y QF Значения коэффициента ktдля некоторых видов сечений: kt A/Aw kt = 6/5 kt = 10/9