
Dual Metrics for 3D Object Detection Verification in LiDAR Scans

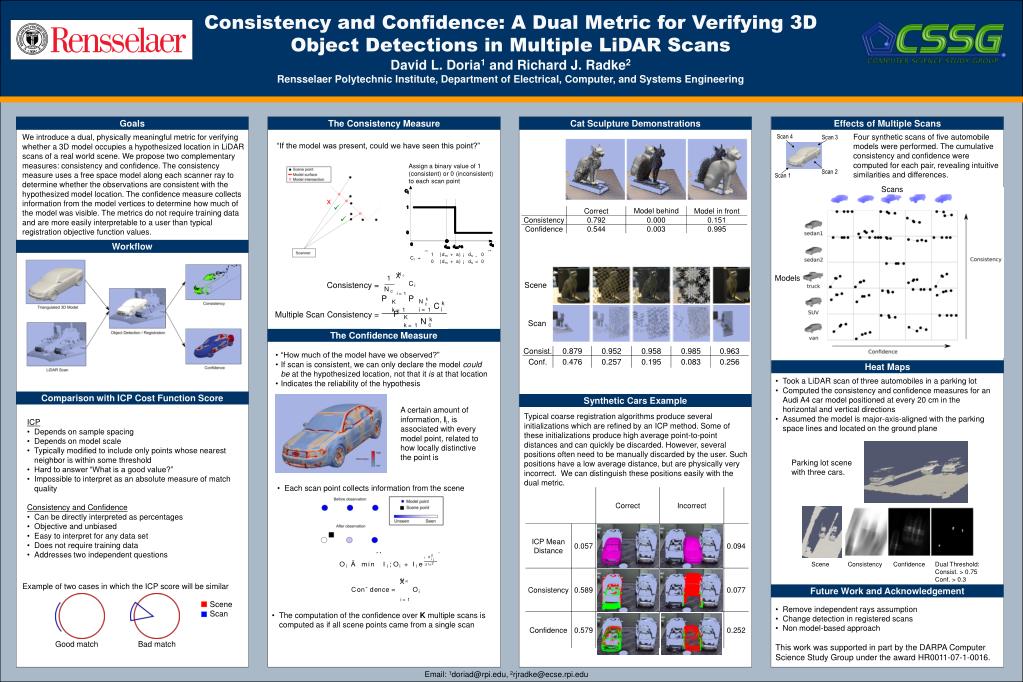
This study introduces a dual metric system—consistency and confidence—to verify 3D object detections in LiDAR scans. By analyzing four synthetic scans of automobile models, our method evaluates how well a hypothesized model location aligns with scanned data. The consistency measure assesses spatial alignment, while the confidence measure gauges visibility of model vertices. Our approach provides an intuitive and interpretable assessment without requiring training data, enhancing the reliability of 3D object detection in real-world applications.
Télécharger la présentation 
Politique de téléchargement : le contenu du site vous est fourni TEL QUEL pour votre information et votre usage personnel ; il ne peut être vendu, concédé sous licence ni partagé sur d’autres sites sans l’accord de son auteur.Le contenu vous est fourni TEL QUEL, pour votre information et votre usage personnel uniquement. Téléchargez la présentation en cliquant sur ce lien. Lors du téléchargement, si vous ne parvenez pas à télécharger une présentation, l’éditeur a peut-être supprimé le fichier de son serveur.Pendant le téléchargement, si vous ne parvenez pas à obtenir une présentation, le fichier a peut-être été supprimé par l’éditeur.
F I N