
Real-time Positioner Electronics with LVDS Control for Up to 114 Motors

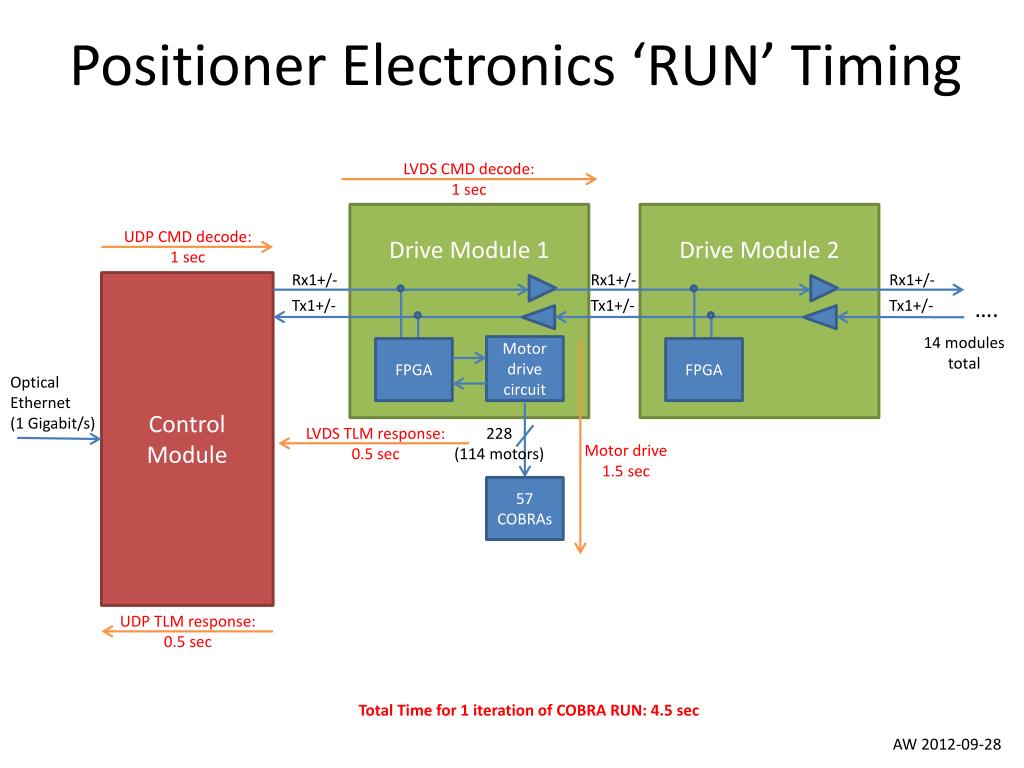
This document outlines a sophisticated drive module system designed for real-time positioner electronics, utilizing LVDS commands for motor control. The system features 14 distinct modules and manages communication through UDP, achieving a response time of 0.5 seconds for both timing and motor drive operations. Each iteration of the COBRA run is executed in 4.5 seconds, facilitating precise control over 114 motors. Utilizing FPGA technology and Optical Ethernet at 1 Gigabit/s, our design promises enhanced performance and reliability for complex positioning tasks.
Télécharger la présentation 
Politique de téléchargement : le contenu du site vous est fourni TEL QUEL pour votre information et votre usage personnel ; il ne peut être vendu, concédé sous licence ni partagé sur d’autres sites sans l’accord de son auteur.Le contenu vous est fourni TEL QUEL, pour votre information et votre usage personnel uniquement. Téléchargez la présentation en cliquant sur ce lien. Lors du téléchargement, si vous ne parvenez pas à télécharger une présentation, l’éditeur a peut-être supprimé le fichier de son serveur.Pendant le téléchargement, si vous ne parvenez pas à obtenir une présentation, le fichier a peut-être été supprimé par l’éditeur.
F I N