
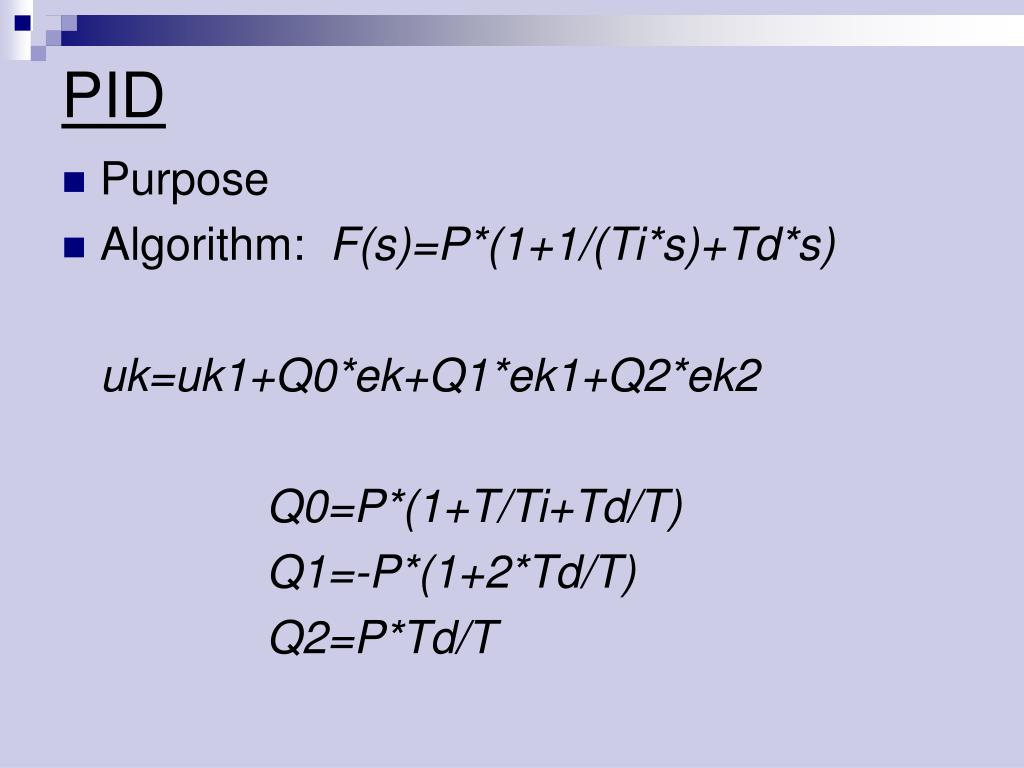
PID

This document provides an in-depth look at PID (Proportional-Integral-Derivative) control algorithms, detailing their structure, purpose, and mathematical formulations. The PID algorithm is defined as F(s)=P*(1+1/(Ti*s)+Td*s) with output uk computed from past errors. Key parameters including proportional gain (P), integral time constant (Ti), and derivative time constant (Td) are outlined along with register management for error terms. The text also delves into different types of PID strategies, classifications, and modifications, presenting essential insights for control system design and implementation.
Télécharger la présentation 
Politique de téléchargement : le contenu du site vous est fourni TEL QUEL pour votre information et votre usage personnel ; il ne peut être vendu, concédé sous licence ni partagé sur d’autres sites sans l’accord de son auteur.Le contenu vous est fourni TEL QUEL, pour votre information et votre usage personnel uniquement. Téléchargez la présentation en cliquant sur ce lien. Lors du téléchargement, si vous ne parvenez pas à télécharger une présentation, l’éditeur a peut-être supprimé le fichier de son serveur.Pendant le téléchargement, si vous ne parvenez pas à obtenir une présentation, le fichier a peut-être été supprimé par l’éditeur.
F I N